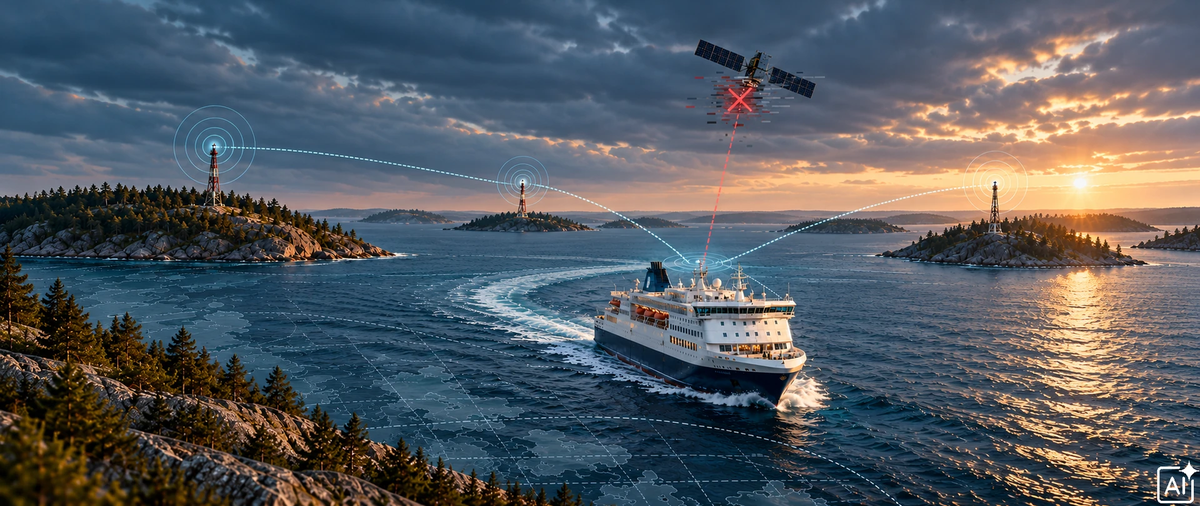
Najbardziej podstępna awaria nawigacji może nie przypominać awarii. Zagłuszony odbiornik przestaje dostarczać użyteczną pozycję albo wyraźnie traci jakość pomiaru. Odbiornik oszukany odpowiednio przygotowanym sygnałem może nadal podawać wynik, któremu użytkownik zaufa. Pierwszy przypadek nazywa się jammingiem, drugi - spoofingiem.
Na morzu błędna informacja może wędrować dalej. Współczesny statek korzysta z nawigacji satelitarnej przy wyznaczaniu pozycji, prędkości i czasu. Te dane trafiają między innymi do systemu elektronicznych map, systemu automatycznej identyfikacji statków AIS i, zależnie od konfiguracji wyposażenia, autopilota. Kilka ekranów pokazujących zgodne informacje nie musi oznaczać kilku niezależnych potwierdzeń. Mogą powtarzać błąd tego samego źródła.
GPS jest jednym z systemów należących do rodziny GNSS, obok europejskiego Galileo czy innych konstelacji satelitarnych. Ich sygnały pokonują tysiące kilometrów, zanim dotrą do anteny odbiornika, i są tam bardzo słabe. Sygnał zakłócający nadany znacznie bliżej może utrudnić ich odbiór. Instalowanie kolejnych urządzeń korzystających z podobnych sygnałów nie usuwa wspólnej podatności.
W rejonie Bałtyku problem ma wymiar praktyczny. Monitoring prowadzony w gdańskim oddziale Instytutu Łączności rejestruje celowe zagłuszanie i fałszowanie sygnałów GNSS. Odczuwają je także użytkownicy na lądzie, ponieważ nawigacja satelitarna dostarcza również czasu wykorzystywanego do synchronizacji urządzeń. Zależność od satelitów sięga znacznie dalej niż niebieska kropka na mapie telefonu.
Ląd pomaga odnaleźć statek
R-Mode, czyli Ranging Mode, opiera się na pomyśle rozszerzenia funkcji istniejącej morskiej infrastruktury radiowej. Stacje na brzegu mogą przekazywać sygnały pozwalające zmierzyć odległość. Znając położenie kilku stacji i odległości od nich, odbiornik może obliczyć własną pozycję.
Nie chodzi tutaj o to, żeby zastąpić GNSS, ale żeby dodać dodatkowe źródła informacji nawigacyjnej czy mechanizmów pomiarowych dla potrzeb poprawy jakości wyznaczanej pozycji
- wyjaśnia dr inż. Krzysztof Bronk, dyrektor Zakładu Systemów i Sieci Bezprzewodowych IŁ-PIB w Gdańsku. To on prezentował system podczas seminarium naukowego Instytutu 20 października 2026 roku.
Można to sobie wyobrazić jako nakładanie okręgów na mapę. Informacja o odległości od jednej stacji wyznacza okrąg możliwych położeń. Kolejne pomiary zawężają obszar poszukiwań. W rzeczywistym systemie trzeba jeszcze uwzględnić błędy pomiaru i zegara odbiornika. Dlatego badacze mówią o pseudoodległościach, a do wyznaczania pozycji wykorzystują odpowiednie algorytmy.
Przydaje się nawet pojedyncza stacja. Jeżeli nawigacja satelitarna wskazuje pozycję niezgodną z niezależnym pomiarem odległości od brzegu, pojawia się powód do sprawdzenia jej wiarygodności. Takie dodatkowe źródło informacji może pomóc wykryć problem, zanim fałszywa pozycja zostanie bezkrytycznie przyjęta przez użytkownika.
Koncepcję R-Mode rozwija się z wykorzystaniem różnych technologii, w tym radiolatarni na falach średnich. Gdański zespół Instytutu Łączności zajmuje się przede wszystkim wariantem opartym na VDES, czyli VHF Data Exchange System. To system cyfrowej wymiany danych w morskim paśmie VHF, rozwijany z myślą o potrzebach żeglugi. Dodanie funkcji pomiaru odległości pozwala wykorzystać infrastrukturę łączności również do wspierania nawigacji.
Za tym pozornie prostym pomysłem kryje się trudne zadanie. Żeby obliczyć odległość, trzeba niezwykle dokładnie ustalić, ile czasu sygnał potrzebował na dotarcie do odbiornika. Fala radiowa w ciągu jednej mikrosekundy pokonuje około 300 metrów. Błąd czasu o milionową część sekundy staje się więc bardzo konkretnym błędem na mapie.
Prom stał się laboratorium
Instytut Łączności uczestniczy w rozwoju R-Mode na Bałtyku od projektu R-Mode Baltic rozpoczętego w 2017 roku. Kolejne etapy obejmowały R-Mode Baltic 2 i projekt ORMOBASS. Prace zespołu pokazują, jak wiele pracy dzieli koncepcję od urządzenia gotowego do prób w rzeczywistym ruchu morskim.
Pierwszy sprawdzian odbył się w czerwcu 2019 roku. Nadajnik pracował przy wejściu do Portu Gdynia, na wieży udostępnionej przez Urząd Morski. Odbiornik trafił na prom Stena Line kursujący między Gdynią a Karlskroną. Zespół korzystał wtedy z sygnałów AIS, systemu służącego przede wszystkim do wymiany informacji o statkach.
Prom pozwalał obserwować, co dzieje się z pomiarem podczas oddalania od nadajnika, za Półwyspem Helskim i w coraz trudniejszych warunkach odbioru. Znaczenie miało nawet umieszczenie anteny na jednostce. Kadłub i nadbudówki, inne urządzenia radiowe oraz liczne źródła zakłóceń współtworzyły środowisko, którego nie da się w pełni odtworzyć przy laboratoryjnym stole.
Próby potwierdziły możliwość pomiaru odległości, ale pokazały też ograniczenia AIS. Zespół przeszedł do VDES, oferującego szersze pasmo sygnału i lepsze możliwości precyzyjnego ustalania chwili jego nadejścia. W dwóch kolejnych kampaniach, w listopadzie 2019 i czerwcu 2020 roku, sprawdzano już ten wariant rozwiązania.
W drugiej z nich sygnał odbierano w odległości około 150 kilometrów od stacji w Gdyni. Tak duży zasięg był interesującym wynikiem, choć wraz z utratą bezpośredniej widoczności radiowej dokładność wyraźnie się pogarszała. W warunkach bezpośredniej widoczności błąd pomiaru odległości wynosił około 24 metrów RMS. RMS jest miarą łączącą wielkość błędów z wielu pomiarów i silniej uwzględniającą duże odchylenia. W żadnym razie nie oznacza, że każdy pomiar mieścił się w tej granicy.
Sygnał można było więc wykrywać daleko od brzegu, lecz największą dokładność osiągano bliżej nadajnika.
Zegary muszą się zgadzać
Badacze stopniowo ulepszali urządzenia, sygnał i metody jego przetwarzania. Odbiornik porównuje odebrany przebieg ze znanym wzorcem. Przesuwając je względem siebie, szuka najlepszego dopasowania. To pozwala ustalić opóźnienie sygnału, a następnie obliczyć pseudoodległość. Operacja nazywa się korelacją.
Wspólnie z niemieckim ośrodkiem badawczym DLR opracowano sygnał łączący dwa rodzaje sekwencji. Jedna pomaga jednoznacznie rozpoznać sygnał przy trudnym odbiorze, druga umożliwia dokładniejsze ustalenie jego opóźnienia w dobrych warunkach. Ważny był również rozwój algorytmów pozwalających odczytać położenie maksimum korelacji dokładniej, niż wynikałoby to z samego odstępu między zapisanymi próbkami.
Zanim urządzenia trafiły w teren, badacze sprawdzali je w laboratorium, przesyłając sygnał między nadajnikiem a odbiornikiem przez kabel. Pozwalało to ocenić działanie samego sprzętu i algorytmów, bez wpływu morskiej trasy radiowej.
Testy kablowe potwierdziły, że jesteśmy gotowi i możemy przystąpić do analizy wpływu zjawisk propagacyjnych na dokładność systemu R-Mode
- relacjonuje dr inż. Krzysztof Bronk.
Pozostawał jednak problem zegarów. Nawet precyzyjne wzorce rubidowe mogą z czasem rozchodzić się względem siebie. W pomiarze opartym na czasie trudno wtedy rozstrzygnąć, czy wynik zmieniła droga sygnału przez atmosferę, czy różnica wskazań zegarów.
Żeby zbadać samą transmisję nad morzem, zespół połączył stacje w Gdyni i Jastarni światłowodem o długości około 40 kilometrów. Sygnał radiowy pokonywał między nimi około 20 kilometrów nad wodą. Światłowód służył do precyzyjnego przenoszenia czasu i częstotliwości przy użyciu technologii White Rabbit. Obie stacje otrzymały wspólną podstawę czasu, co pozwoliło praktycznie wyeliminować z tych badań względny dryft niezależnych zegarów.
Nazwa White Rabbit może przywoływać skojarzenie z królikiem nerwowo spoglądającym na zegarek. W tym eksperymencie chodziło o to, by zegarki przestały dostarczać powodów do niepokoju. Była to konfiguracja badawcza z dwoma nieruchomymi punktami. Statek na morzu będzie potrzebował własnego rozwiązania synchronizacji i obsługi błędu swojego zegara. Wspólna podstawa czasu pozwoliła natomiast naukowcom zadać precyzyjniejsze pytanie o pozostałe źródła błędów.
Co pogoda dopisuje do odległości
Anteny nie zmieniały położenia, a mimo to wyznaczana odległość nie była stała. Szczególnie interesujące okazały się okresy deszczowe. Zespół obserwował wtedy przesunięcie wyników względem rzeczywistej odległości między stacjami.
Odległość między Gdynią a Jastarnią pozostawała taka sama, zmieniała się droga sygnału. Warunki atmosferyczne wpływają bowiem na rozchodzenie się fal radiowych. W dyskusji po seminarium zwracano uwagę zwłaszcza na refrakcję troposferyczną, czyli uginanie toru fali w atmosferze, oraz związane z propagacją opóźnienia. Model zbudowany przez zespół opisywał obserwowany związek pogody z błędem pomiaru. Nie był pełnym odtworzeniem wszystkich procesów zachodzących po drodze.
Do takiej analizy potrzeba było czegoś więcej niż kilku udanych rejsów. Od jesieni 2024 roku prowadzono długookresową rejestrację sygnału między Gdynią a Jastarnią. Roczny zbiór obejmował około 3,12 miliona plików z próbkami radiowymi oraz ponad 100 tysięcy zapisów meteorologicznych. Pogodę mierzyła własna stacja zainstalowana przy odbiorniku na dachu bosmanatu w Jastarni.
Z tych danych badacze wyodrębnili okresy opadów i opracowali model korekcji uwzględniający natężenie deszczu oraz gęstość pary wodnej. Najsilniej potwierdzony statystycznie był związek błędu z opadami; udział pary wodnej miał słabsze potwierdzenie. Dodatkowa analiza uwzględniała też fakt, że kolejne pomiary są ze sobą powiązane w czasie. Tysiąc zapisów z jednej ulewy nie daje przecież takiej różnorodności warunków jak tysiąc niezależnych eksperymentów.
W analizowanym deszczowym dniu korekcja zmniejszyła błąd RMS z 7,62 do 4,83 metra, czyli o około 37 procent. Na osobnym zbiorze z listopada 2025 roku, niewykorzystanym do dopasowania modelu, poprawa była mniejsza: z 7,23 do 6,11 metra, a więc o około 15 procent. Ten drugi test jest szczególnie cenny, bo sprawdza działanie rozwiązania na nowych danych.
Chcieliśmy pokazać, że taki model można również zbudować dla pasma VHF w środowisku morskim
- mówi dyrektor Zakładu Systemów i Sieci Bezprzewodowych, wyjaśniając cel badań nad korekcją pogodową.
Korekcja mogłaby działać bezpośrednio w odbiorniku, bez zajmowania dodatkowych zasobów radiowych. Zanim jednak zostanie uznana za rozwiązanie przydatne na różnych akwenach, trzeba sprawdzić ją na innych trasach i podczas ruchu statku. Pomiar pogody w jednym punkcie nie opisuje całej atmosfery na dwudziestokilometrowej drodze sygnału. To ograniczenie wybrzmiało również w dyskusji naukowców po wystąpieniu.
Pięć metrów na trasie badawczej
W dopracowanej konfiguracji stacjonarnej, dzięki kalibracji, synchronizacji, ulepszeniu urządzeń i korekcji pogodowej, zespół uzyskał błąd RMS wyznaczania odległości na poziomie około pięciu metrów. Wynik pokazuje potencjał rozwiązania. Dotyczy jednak odległości między konkretnymi stacjami, a nie dokładności pozycji statku w dowolnym miejscu Bałtyku.
Pozycjonowanie wymaga współpracy wielu nadajników. Znaczenie ma ich rozmieszczenie względem odbiornika, dostępność poszczególnych sygnałów, synchronizacja i warunki propagacji. Te zależności trzeba sprawdzić w ruchu, w docelowej sieci. Opracowany przez IŁ demonstrator obejmuje już cały proces: odbiór sygnałów, obliczanie pseudoodległości i wyznaczanie pozycji w czasie rzeczywistym. W części dotychczasowych testów kilka stacji było jednak emulowanych przez jeden nadajnik.
Na wiosnę 2027 roku planowana jest kolejna kampania morska, tym razem z wykorzystaniem wielu stacji VDES R-Mode. Jako platformę pomiarową przewidziano prom Unity Line na trasie Świnoujście–Ystad. Badania mają pokazać, jak rozwiązanie działa podczas rzeczywistego rejsu, przy zmieniającej się geometrii sieci i jakości odbioru.
Właściwie już w tej chwili jesteśmy gotowi na realizację kampanii pomiarowej na Bałtyku
- podkreśla dr inż. Krzysztof Bronk.
Światłowód jako część nawigacji
Polska dysponuje infrastrukturą, która może pomóc przejść od demonstratora do sieci operacyjnej. Należą do niej nadmorskie obiekty radiowe, stacje AIS modernizowane do obsługi VDES i Pomorska Magistrala Telekomunikacyjna. Jedną z rozważanych możliwości jest doprowadzenie do magistrali krajowej realizacji czasu UTC(PL) i rozprowadzanie go do stacji brzegowych, z kontrolą jakości synchronizacji.
To ważna zależność: zapasowy system nawigacji potrzebuje wiarygodnego czasu. Jeżeli ma pomagać przy niedostępności GNSS, jego kluczowa synchronizacja również musi uwzględniać taką sytuację. Testy ze światłowodem i White Rabbit pokazały techniczną możliwość bardzo dokładnego uzgodnienia czasu między stacjami.
Do wdrożenia pozostają także zagadnienia organizacji sieci, współpracy urządzeń i standaryzacji. VDES powstawał jako system komunikacyjny; zasady wykorzystania go do wspierania radionawigacji są częścią międzynarodowych prac. Eksperci Instytutu Łączności uczestniczą w nich na forum IALA i ITU, wnosząc doświadczenia z projektowania sygnałów, budowy urządzeń i kolejnych kampanii pomiarowych.
R-Mode ma dostarczać załodze dodatkowej informacji wtedy, gdy satelitarnemu wskazaniu nie można zaufać. Na mostku statku fałszywa pozycja wciąż może wyglądać przekonująco. Niezależny pomiar z brzegu daje szansę, by tę pewność sprawdzić.